自适应录制(动静感知)
适用于 MiBeeNvr v0.13.0
大部分监控场景里,画面 95% 以上的时间什么都没发生——但连续录制仍以全帧率、全码率写盘。自适应录制让 NVR 在画面安静时自动降为「延时摄影级」的稀疏关键帧写入,一旦检测到活动立即恢复全帧率录制,切换瞬间零丢帧。实测静态场景磁盘占用下降 约 75%–98%,而事件发生的第一帧就落在录像里。
工作原理
NVR 不解码画面,直接在压缩域分析:持续统计 P 帧大小相对滚动基线的偏离(MAD 稳健统计),画面「安静」= P 帧尺寸贴合基线。进入稀疏模式后:
- 只写每
timelapse_interval一个关键帧(音频同时停录,除非开启环境声氛围层) - 一个 GOP 环形预缓冲(默认 32MB)持续保留最近的完整图像组
- 任何活动尖峰(P 帧突然变大)立即冲刷预缓冲,把「尖峰前一整个 GOP」补写进盘——所以从稀疏到全帧率的切换不丢任何参考帧,回放无花屏、无断层
适用的活动信号有五路,任一路都能把相机拉回全帧率:
| 信号 | 说明 |
|---|---|
| 视频尖峰 | P 帧尺寸偏离基线超过 spike_factor 倍(默认路径,全部 H.264/H.265 相机可用) |
| 音频触发 | 1 秒窗口响度超过阈值的「异常声音」——玻璃破碎、呼喊、警报(需 G.711 音频) |
| 像素域门控 | 子码流 ~1fps 采样解码后经典 CV 判定的「真实前景移动」——码率恒定的智能编码器相机也能判动静 |
| 相机侧移动侦测 | motion_source: camera:onvif 时订阅相机的 ONVIF MotionAlarm 事件(reason=onvif_motion)——见 ONVIF 指南 |
| 外部语义触发 | POST /api/cameras/{id}/adaptive/trigger——由家庭自动化、AI 后端等外部系统调用(如「检测到人形」) |
如何选择
v0.13 起这条链路有三种组合,按相机编码器行为选:
| 场景 | 推荐组合 | 理由 |
|---|---|---|
| 普通编码相机(码率随动静明显起伏) | recording_mode: adaptive 单层即可 |
压缩域判定可靠,配置最简 |
| 智能编码器相机(画面常驻静止但码率恒定——静态 ~0.5fps / 5MP VBR 一类) | recording_tier: tiered + 主码流 adaptive(±pixgate) |
码率域判不出动静:子码流 24/7 兜底不漏拍,像素域替代码率域判定,主码流只录事件 |
| 雨天/水面/树叶等持续视频噪声,或要求「没人就绝不升帧率」 | adaptive + video_exit: false(常驻延时)+ pixgate / 音频触发 / 外部语义触发 |
视频尖峰不再退出稀疏模式,只有确凿信号(前景移动、异常声音、语义事件)才恢复全速率 |
开启方式
Web UI(推荐)
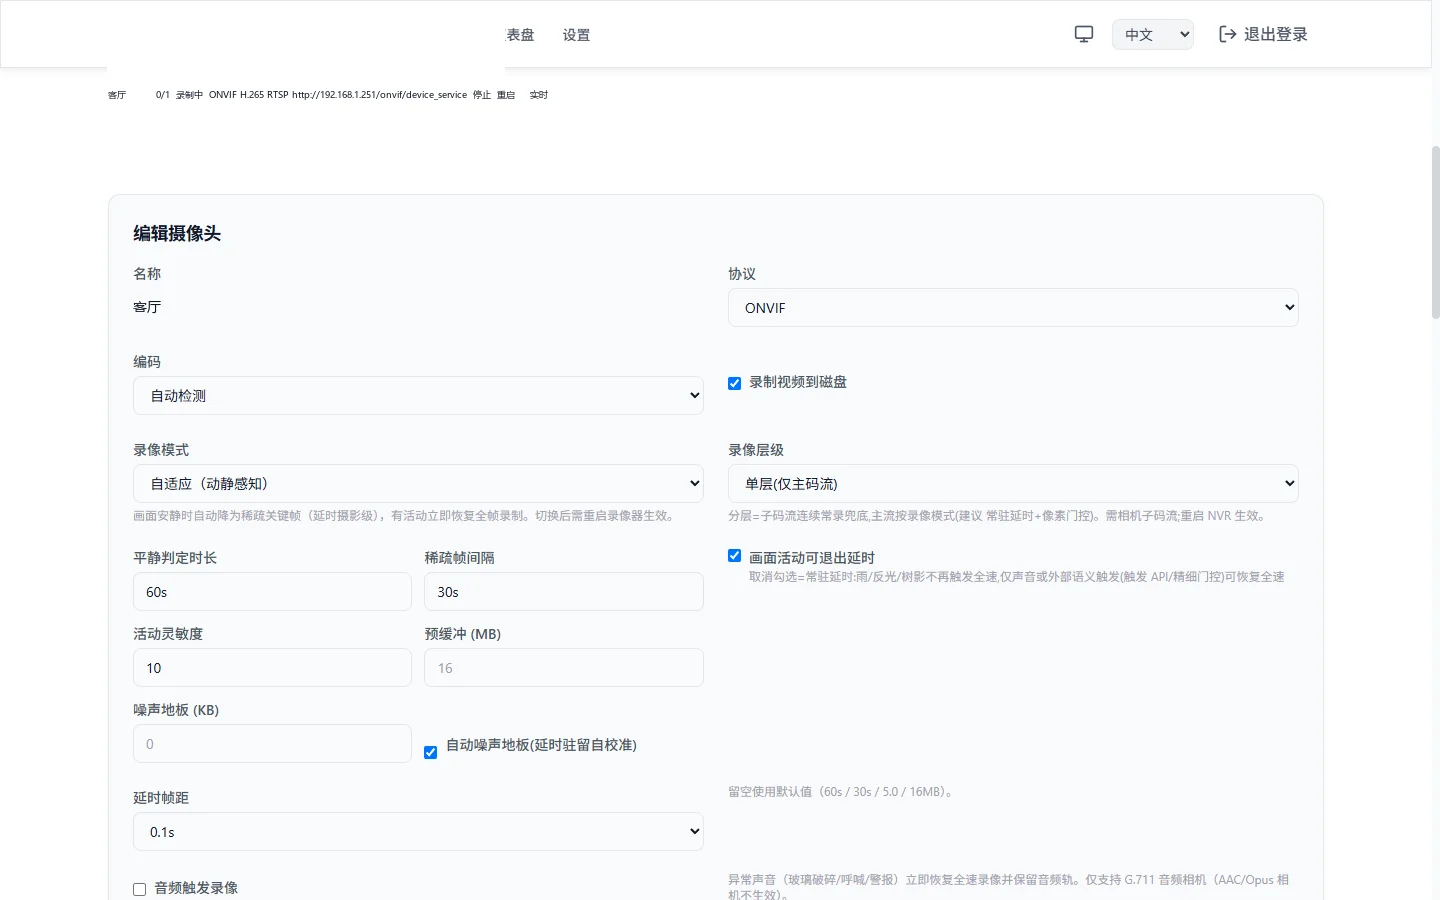
摄像头管理 → 编辑相机 → 录像模式:选择「自适应(动静感知)」。展开后可微调参数(留空使用默认值);修改模式后需重启录像器(保存时界面会提示)。
配置文件
cameras:
  - id: "studio"
    name: "工作室内"
    protocol: "onvif"
    # ... 常规接入配置 ...
    recording_mode: "adaptive"   # 默认 "continuous" = 全帧率录制
    adaptive:                    # 全部可选,以下为默认值
      calm_threshold: "60s"      # 平静判定时长(10s–30m)
      timelapse_interval: "30s"  # 稀疏模式关键帧间隔(5s–10m)
      spike_factor: 5.0          # 活动灵敏度(1.5–20,见下文调参)
      gop_buffer_bytes: 33554432 # GOP 预缓冲上限(1–64MB)
参数调优
| 参数 | 默认值 | 调什么 |
|---|---|---|
calm_threshold |
60s | 画面要「安静」多久才降级。楼道等偶有人经过的场景可拉长到 2–5 分钟,进一步压低磁盘写入 |
timelapse_interval |
30s | 稀疏期的关键帧间隔。间隔越长越省盘,但安静期的画面「帧率」越低 |
spike_factor |
5.0 | 活动灵敏度,越小越灵敏。天台云景、水面反光、树叶摇曳等持续噪声场景需 10–15 才能进入稀疏模式;调得过小会导致相机几乎从不降级(磁盘占用降不下来),过大则会漏掉轻微活动 |
gop_buffer_bytes |
32MB | 预缓冲必须容纳相机一个完整 GOP。2K 相机若 GOP 接近 30s,16MB 会被冲爆导致切换瞬间丢帧——保持默认 32MB 即可 |
noise_floor_bytes |
0(关) | 绝对每帧字节噪声地板(0–8MB)。低于该字节数的 P 帧永远不算退出尖峰——专治夜间模式/码控崩塌时编码器把码率压到几百字节、相对倍数指标被抖动点燃的相机。设 0 关闭 |
auto_noise_floor |
true | 从延时驻留帧自校准地板:稀疏模式里的帧按构造就是静止的,其 p99 尺寸 ×1.25(上限 p50×8)即为该相机自己的噪声天花板。只在码率饥饿流(驻留中位 P 帧 < 2KB)上生效,健康码率流行为不变 |
video_exit |
true | 设 false = 常驻延时:视频尖峰一律不再退出稀疏模式,只有音频触发、pixgate、相机侧 ONVIF 事件或外部语义触发才恢复全速率。雨、水波、树叶再怎么闪都留 in 延时——适合「没人就绝不录高帧率」的场景 |
噪声地板的两条路径取较大者生效:显式
noise_floor_bytes与自校准地板(auto_noise_floor)可并用——显式值给硬下限,自校准在饥饿流上再抬高。夜间误退出(日志里reason=video但回放画面没动)多半就是码率饥饿,优先靠默认开启的自校准兜住,仍不够再显式设noise_floor_bytes。
    adaptive:
      noise_floor_bytes: 0     # 绝对地板(字节),0 = 关闭
      auto_noise_floor: true   # 从延时驻留帧自校准(默认开)
      video_exit: true         # false = 常驻延时(视频尖峰不退出)
实测参考:静态工作室相机(2K H.265)从 ~2700MB/h 降到 ~688MB/h(含活动时段);完全无人时段的稀疏段 5.6MB/248s,对比全帧率 ~190MB(约 34 倍)。
离线回放评估(eval-replay)
判定逻辑是「P 帧尺寸序列 + 配置」的纯函数,所以一份已完成的录像足以回答「换这组参数,门控会怎么做」——不用接相机、不用解码。eval-replay 子命令把历史录像重放给打分器或门控,产出前后对照表,调参不碰生产:
# 打分器回放:每段录像的活动分 + 置信度
mibee-nvr eval-replay --corpus corpus.json

# 门控回放:默认参数 vs 候选参数并排对比(稀疏占比 TL% / 切换次数 / 生效地板)
mibee-nvr eval-replay --corpus corpus.json --gate --videoexit=false
mibee-nvr eval-replay --corpus corpus.json --gate --spike 8 --noisefloor-bytes 600
corpus 是一个 JSON 数组,label 惯例为 rain / lowbitrate / static / active(按标签聚合出均值行):
[
  {"path": "/mnt/data/nvr/cam-studio/202609/23/15/sub_studio_20260923_150001_1.mp4", "camera": "studio", "label": "rain"}
]
候选参数旗标:--spike(spike_factor)、--noisefloor-bytes(noise_floor_bytes)、--autonoise true|false、--videoexit true|false;--fps 0 时按「帧数/时长」自动推导帧距。
分层录制 (tiered recording)
智能编码器相机(静态画面 ~0.5fps / 5MP VBR 一类)的码率恒定、无动静差异——压缩域判定在这种流上失效:recording_mode: adaptive 要么永远不降级,要么降级后也无法靠码率识别活动。分层录制(recording_tier: "tiered",相机级)是这类相机的兜底方案:
- 子码流 24/7 连续录制为 layer=1 基线——永不漏拍,低码率(480p 级)写盘代价很小
- 主码流保持其
recording_mode的写盘密度——近空场景配adaptive+video_exit: false(±像素域门控),主码流只录事件、全高画质,子码流覆盖所有空隙
cameras:
  - id: "yard"
    recording_tier: "tiered"     # 子码流 24/7 连续录制(layer=1 基线)
    recording_mode: "adaptive"   # 主码流写盘密度照常生效
    adaptive:
      video_exit: false          # 推荐搭配:常驻延时,主流只靠确凿信号升帧率
    pixgate:                     # 可选:像素域判动静(见下节)
      enabled: true
要点:
- 前提:rtsp / onvif / gb28181 相机且配好子码流(
sub_stream_url或 ONVIFsub_profile_token,见子码流);仅 H.264 / H.265。配置校验不符直接拒绝保存 - 段形态:子层段与主流录像同一目录树,
sub_文件名前缀,60s 一段;天生终态(merge_status='sublayer')永不参与合并,遵循普通保留期清理 - 全链 layer 过滤:子层行默认从录像列表、回放时间轴、合并与 Vision 推送中隐藏。录像列表 API 用查询参数
layer切换:?layer=1只看子层段,?layer=0显式只看主流 - 语义门控:
vision.tiered_cameras名单内的相机,其子层段(layer=1)推送给外部 Vision 消费者做语义判读——低分辨率段解码成本只有主流的几分之一;主流段让位、不再推送(vision.skip_cameras优先于名单)。语义结论由外部系统经外部触发 API回灌拉起主流 - 与 adaptive 的关系:两者不互斥也不替代——
recording_mode决定「主码流写多密」,recording_tier决定「是否多一条永不间断的低码率兜底」。普通相机单层 adaptive 即可;码率域判不出动静的相机才需要 tiered
像素域门控 (pixgate)
压缩域的盲区:雨、水面反光、摇曳树叶与「真人走过」都是真实的像素移动——P 帧尺寸分不清两者。像素域门控(相机级 pixgate: 配置块)补上业界标准的那一层:把子码流以 ~1fps 采样解码后跑经典 CV,用「有没有成块、持久的前景」判定动静——码率恒定的智能编码器相机也能判,持续视频噪声场景也能滤。
原理链路:子码流(优先复用共享子码流源采样,不额外拉流;必要时回退独立 RTSP/TCP 拉取)→ ffmpeg 解码缩放到 160×120 灰度网格 → 纯 Go CV 引擎逐样本判定。解码成本有界:480p 级子码流 ~1fps 采样,每相机约 10–20ms/帧软件解码(<2% 单核)。
CV 引擎按序处理:
- 背景模型(EMA 慢学习)——前景像素学习率仅背景的 1/5,站立的人几分钟内不会被吸收进背景
- 自适应像素差分阈值——跟踪传感器噪声中位数动态抬阈,夜间增益颗粒不再读作前景
- 照度阶跃抑制——大灯扫过、IR-cut 翻转、曝光跳变按全帧事件处理:单次阶跃直接抑制,连续确认(灯光真的留在「开」)才重建背景模型——车灯扫过墙面绝不触发
- 连通域最小面积——取最大前景块占网格面积百分比与
min_area_pct比较;雨点呈小而散的短命块,人呈大而持久的单块 - ROI 掩膜——归一化多边形排除天空、水面、街道等常驻闪烁区域
- ghost 吸收——开灯、停车、镜头水滴等静止前景持续
ghost_secs后并入背景、停止触发(移动的物体质心漂移,永不被吸收) - 持久性迟滞——连续
persist个活动样本才确认,连续 3 个安静样本才释放——单帧噪声触发不了
确认活动后走与音频触发相同的退出路径:退出稀疏 + GOP 冲刷 + 保持 hold 时长(每个活动样本都会重新计时)。判定结果同时以 pixgate.activity 事件发布到事件总线(含 area_pct / 质心 / flood / ghost 字段),UI 与自动化可直接订阅;Prometheus 侧有 nvr_pixgate_samples_total / nvr_pixgate_triggers_total 等采样器遥测。云台转动期间门控自动失明(防误触发,转动结束后重建背景模型)。
cameras:
  - id: "yard"
    pixgate:
      enabled: true
      sample_fps: 1        # 采样率(0.2–2,默认 1)
      min_area_pct: 1.5    # 最大前景块面积阈值,网格占比 %(0.1–50,默认 1.5——480p 子码流上中距离的人约 2–8%)
      persist: 2           # 连续活动样本数确认(1–10,默认 2)
      hold: "30s"          # 每次确认保持全速率的时长(1s–10m,默认 30s)
      ghost_secs: 300      # 静止前景多久被吸收(0–3600,默认 300;0 = 取默认)
      masks:               # 排除多边形,归一化 [0,1] 坐标(≥3 点)
        - name: "sky"
          points: [[0, 0], [1, 0], [1, 0.2], [0, 0.25]]
注意事项:
- 需要 ffmpeg——可选依赖(转码共用);缺失时门控自动关闭并告警一次,其余功能不受影响
- 需要 RTSP 可达的子码流(rtsp / onvif / gb28181 相机;srt / rtmp 推流相机不适用),配置校验直接拒绝不可能的组合
- 与
video_exit: false是设计搭档:常驻延时下 pixgate 成为视频活动的唯一出口——雨再大也留 in 延时,真人走过立刻全速率 - 采样是低速抽帧解码,不是直播转发:相机侧无额外码率压力(共享源模式下连新连接都不开)
音频触发
画面不动但有声音的场景(对讲机、玻璃破碎、异响)视频尖峰可能不敏感。开启音频触发后,NVR 用纯 Go 查表解码 G.711 音频,按 1 秒窗口计算响度(dBFS):
- 进入稀疏模式额外要求:音频也安静满
calm_threshold - 稀疏中任何响亮窗口:立即冲刷 GOP 退出稀疏(
reason=audio),并回填pre_capture_s秒的预触发音频——异常声音连画面前因一起录下
cameras:
  - id: "studio"
    recording_mode: "adaptive"
    audio_trigger:
      enabled: true
      min_dbfs: -45        # 响度阈值(-90–0 dBFS)
      pre_capture_s: 3     # 预录音频秒数(0–30)
注意事项:
- 仅支持 **G.711(µ-law / A-law)**音频的相机——AAC / Opus 没有纯 Go 解码器,触发不生效(日志会提示)
- 环境底噪决定阈值:机房、马路边的相机底噪可能常态 -38dBFS,直接超过默认 -45——需按相机实测调高阈值(如 -35)
- 直播试听与音频触发互相独立;
audio_enabled需开启(音频通路要有数据)
外部触发 API
任意外部系统(AI 后端、家庭自动化、脚本)都可以把一路相机拉回全帧率:
curl -u admin:password -X POST \
  http://192.168.1.50:9090/api/cameras/studio/adaptive/trigger \
  -H "Content-Type: application/json" \
  -d '{"source": "mqtt", "hold": "30s", "dbfs": -30}'
| 字段 | 说明 |
|---|---|
source |
触发来源标识(自由字符串,进日志与健康统计) |
hold |
保持全帧率多久(如 "30s";缺省用默认保持时长) |
dbfs |
可选,记录触发时的响度参考(进日志) |
MQTT 集成(MQTT 集成)的触发式录制同样走这条路径。
环境声氛围层
默认情况下稀疏期音频是不录的(省盘优先)。开启 ambient_audio 后,稀疏期以 G.711 连续记录环境声(约 28.8MB/小时),滚动合并时把这段「安静的声音」合成为低音量的氛围层铺在延时画面下——回放延时片段不再是死寂,而事件段保留真实音频。
    adaptive:
      ambient_audio: true      # 稀疏期连续录环境声,合并时合成氛围层
      timelapse_frame_ms: 100  # 合并产物的延时帧距:100 / 300 / 500ms
      ambient_archive: false   # true = 原始环境声另存 <segment>.g711 附属文件供后期
回放语义
- 无人段以压缩时间轴呈现:合并产物里 >2s 的驻留样本被压到
timelapse_frame_ms帧距(默认 0.1s),有人/无人段在同一文件内自动变速——因此延时产物的文件时长远小于墙钟时长(如 122s 的稀疏段压缩后仅 0.4s),这是预期行为而非损坏 - 数据库行时长保持墙钟轴,回放页的日时间轴 seek 经由时间轴映射(
timeline_map)落在产物内的正确位置 - 有人段与全帧率录像完全一致,逐帧可查
活动分与检索
每次录制都会被压缩域分析器打上活动分(motion score)与活动标签,录像库直接可用:
- 活动筛选:录像列表按「有活动 / 安静 / 场景切换」过滤,或设「最低活动分」只看高活动片段
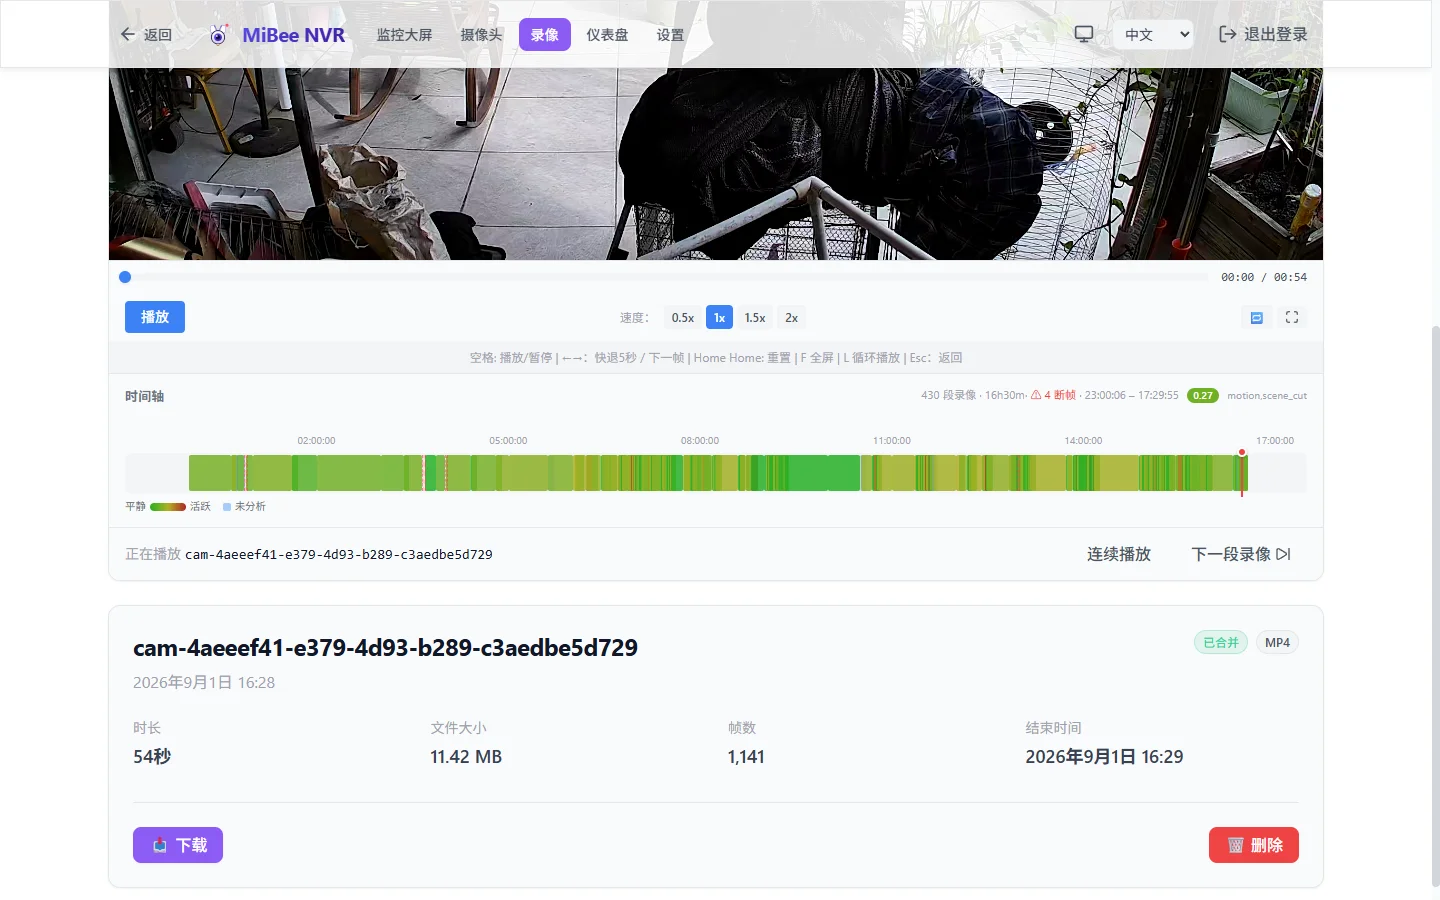
- 热力时间轴:录像详情页一键把时间轴按活动分上色(绿=安静 → 红=活跃),快速目测一天里什么时候有动静
- 按活动清理磁盘:设置 → 录像与处理,磁盘到达水位时优先删除活动分最低的安静片段,同样的磁盘空间留下更多「有事件」的录像
v0.13 起打分器还有两项增强:
- 绝对码率置信度(
motion_confidence列):纯相对指标在「码率饥饿」流上会失真——夜间编码器把码率压到几百字节/帧时,码控抖动本身就能点燃活动分。置信度按段内中位 P 帧字节绝对锚定(约 400B 以下置信度归 0,约 1200B 以上全信,中间线性爬升);榜单、清理等按「活动分 × 置信度」解读即可滤掉这类假高分 - 像素优先路由:开启像素域门控的相机,若其前景时间序列对某段的覆盖足够(有效样本数与覆盖率达标),活动分直接改由像素域合成——
0.8 × 前景占空比 + 0.2 × 面积幅度,对夜增益噪声与编码器刷新帧免疫;scene_cut标签仍来自压缩域(真实的码率不连续信号)
限制与判读
| 事项 | 说明 |
|---|---|
| 编码要求 | 仅 H.264 / H.265 相机(MJPEG 无压缩域差分信号) |
| 音频触发编码 | 仅 G.711;AAC/Opus 相机不生效 |
| 模式切换生效 | 修改录像模式需重启录像器(UI 会提示;启停开关或重启相机均可) |
| 磁盘占用没降? | 多半是 spike_factor 过小导致相机几乎不降级——查看仪表盘存储趋势,适当调高灵敏度阈值 |
| 延时段「时长不对」 | 见回放语义——压缩时间轴是设计行为 |
| 相机重启/断流 | 稀疏状态自动重置,恢复后重新判定平静窗口 |
| 分层录制不显示子层段 | 预期行为——默认列表/时间轴隐藏 layer=1;录像列表 API ?layer=1 查看 |
| pixgate 没生效 | 先确认 ffmpeg 已安装(缺失时启动告警一次、门控关闭),再确认子码流可达;采样遥测见 nvr_pixgate_* 指标 |